Positionswiederherstellung
Dieses Verfahren beschreibt die Wiederherstellung und Kalibrierung der sicheren Ausgangsposition (Safe Home Position) an RobCo-Robotersystemen nach einer Positionsabweichung im laufenden Betrieb.
Vorgehen
-
Sicherheits-Vorausprüfung. Sicherstellen, dass kein Not-Halt (E-Stop) ausgelöst oder aktiv ist.
-
Fehler-Identifikation. Den betroffenen Motor anhand der rot blinkenden LED am Gehäuse identifizieren.
-
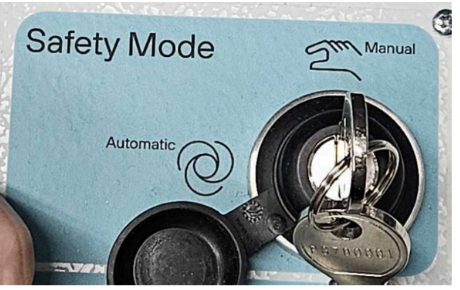
Betriebsmodus umschalten. Den Schlüsselschalter auf der Control Unit (CU) auf Handbetrieb (Manual Mode) umstellen.
-
Handbedienteil aktivieren. Das Handbedienteil aufnehmen und den Dreiwegeschalter (gelber, länglicher Totmannschalter) in seiner Mittel-Position halten. Den Schalter nicht ganz durchdrücken!
-
System-Reset initiieren. Sobald die Reset-Taste beginnt zu blinken, die Reset-Taste drücken. Den Dreiwegeschalter dabei kontinuierlich in der Mittelposition halten.
-
Achsen-Kalibrierung. Über das Bedienpanel den entsprechenden Motor auf exakt 0,0° fahren. Hierbei die globale Geschwindigkeit auf maximal 3 % drosseln.
WICHTIGZwingend mit dem untersten blinkenden Motor beginnen. Alternativ können auch alle Motoren direkt auf 0,0° gedreht werden.
-
Schalterentlastung. Den Dreiwegeschalter nach Erreichen der exakten Position loslassen.
-
Physische Nullpositionsprüfung. Prüfen, ob der Motor tatsächlich auf seiner Nullposition steht. Dies erfolgt visuell anhand der eingefrästen Kerben am Gehäuse des entsprechenden Motors.
-
Bestätigungs-Reset. Den Dreiwegeschalter erneut drücken und ein weiteres Mal die Reset-Taste betätigen.
-
Speicherung der Safe Home Position. Nun die Reset-Taste für mindestens 5 Sekunden gedrückt halten. Die LED des Motors hört daraufhin auf zu blinken.
-
Statuskontrolle und Kaskadierung. Falls nötig, die oben genannten Schritte sequenziell für weitere Motoren wiederholen. Wenn alle Safe Home Positionen erfolgreich wiederhergestellt sind, leuchtet der Roboter gelb.
-
Bremsen-Testzyklus. Die Bremsen des Roboters über das Panel einmal vollständig schließen und anschließend wieder öffnen, um die Kalibrierung abzuschließen.
Das Drosseln der globalen Verfahrgeschwindigkeit auf maximal 3 % schützt die mechanischen Komponenten beim Nullpunkt-Anlauf und gewährleistet die exakte Kalibrierung der Sicherheitsbereiche.